驾校退钱怎么退?别急,这事儿我帮你捋明白了
0
2026-10-08

开车用导航,明明主路开得好好的,突然提示“您已偏航”,然后把你导进一条死胡同?或者用手机叫车,司机明明就在马路对面,App却显示他离你还有两百米?说真的,定位不准这件事,小则让人多走几步路,大则可能耽误急事,那今天我们就来聊聊——如何提高定位精度,我会尽量把这件事讲得像聊天一样,不整那些虚头巴脑的术语堆砌。
很多人以为定位就是卫星直接告诉你“你在哪”,其实不是,卫星只能算出你和它之间的距离,然后通过至少四颗卫星的数据来“交会”出你的位置,这个过程里,误差来源特别多:大气层会延迟信号、高楼会反射信号(这叫多路径效应)、卫星本身时钟也会有微小偏差,所以提高定位精度,本质上就是跟这些误差来源作斗争。
举个生活里的例子:你在家用Wi-Fi,隔一堵墙信号就弱一截,卫星信号从两万公里外穿过来,还要穿过电离层、对流层,最后钻进你手机里那颗小天线,能不难吗?
以前大家说“GPS定位”,现在其实你的手机早就不只收GPS了,它同时还在收北斗(中国)、GLONASS(俄罗斯)、Galileo(欧盟)的信号,这叫多星座联合定位,卫星数量越多,几何分布越好,解算出来的位置就越稳,哪怕你在城市峡谷里,东边被楼挡住,西边还有几颗北斗和Galileo的卫星能用。
如果你在开发定位相关的应用,记得打开“多系统”选项,很多模块默认只开GPS,那精度自然差一截。
这个办法特别聪明,假设你知道A点的精确坐标,同时在A点和你的移动设备上接收卫星信号,因为A点和你的设备距离不远,它们受到的卫星误差(比如大气延迟)是差不多的,那么用A点的已知坐标反推出误差,再把这个误差修正到你的设备上——精度就能从几米提升到分米级甚至厘米级。
这就是差分GPS(DGPS)和RTK(实时动态差分)的核心思路,无人机测绘、农机自动驾驶、港口吊装,用的都是这套。
| 技术类型 | 典型精度 | 生活里的应用 |
| 单点定位 | 3-10米 | 手机导航、外卖定位 |
| 差分GPS | 5-2米 | 共享单车电子围栏、车道级导航 |
| RTK | 1-5厘米 | 无人机植保、驾考判定、测绘 |
你手机里除了卫星芯片,还有加速度计、陀螺仪、磁力计,甚至气压计,当卫星信号被遮挡时(比如进隧道、进地下车库),这些传感器会接力推算你的位置,这叫惯性导航辅助,虽然单独用它们误差会累积,但短时间内的相对位移还是很准的。
更高级的做法是卡尔曼滤波——别被名字吓到,它就是一个“加权平均”的数学工具,它根据卫星信号的质量、传感器的噪声,动态决定该信谁多一点,比如卫星信号好时,就多信卫星;信号丢了,就多信陀螺仪。
很多人忽略这一点,如果你把GNSS天线放在金属物体旁边、或者放在车顶行李架下面,信号会被反射和遮挡,精度直接崩掉,天线应该放在开阔、水平、远离干扰源的位置。陶瓷天线和螺旋天线的相位中心稳定性不同,高精度场景下要选后者。
还有个小细节:天线要接地平面(ground plane),没有接地平面,多路径效应会特别严重,你拿个普通模块放在桌面上测,和放在一块金属板上测,结果能差出一倍。
如果你不是非要实时位置,比如做地质监测、建筑变形观测,那可以用后处理动态差分(PPK),先把原始观测数据存下来,回头用电脑上的软件仔细算,因为没有了实时性的压力,算法可以用更复杂的模型、更长的平滑窗口,精度往往比RTK还高一点。
这就像拍照:实时预览只能看个大概,但拍完拿回去慢慢修图,效果肯定更好。
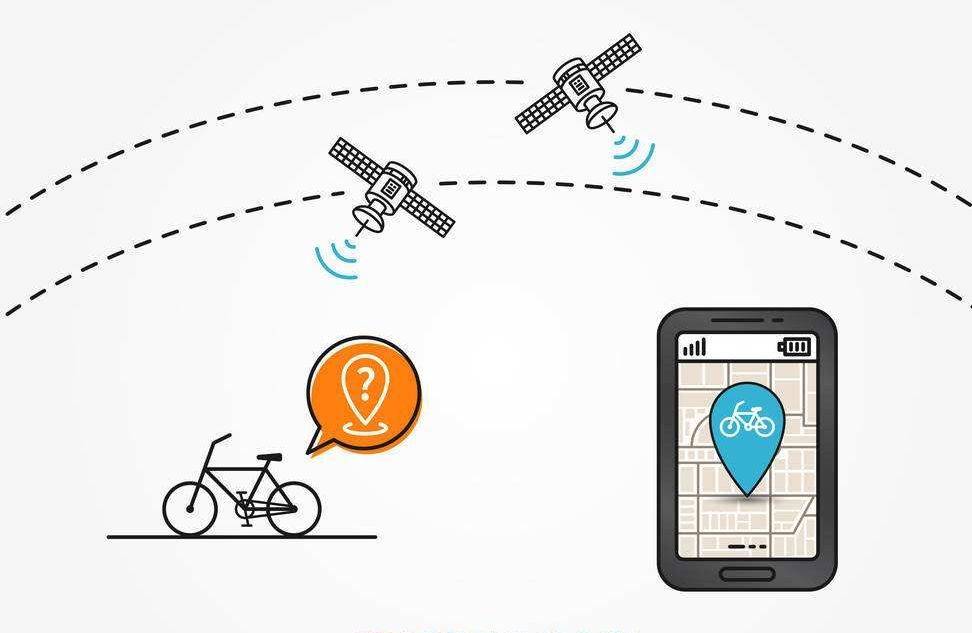
有时候你发现定位“不准”,其实不是卫星算错了,而是坐标系没统一,比如设备输出的是WGS84经纬度,但你地图用的是GCJ02(火星坐标系)或者CGCS2000,差个几十米太正常了,所以提高定位精度不光要管天上,还要管地上的数据对齐。
我见过有人折腾半天硬件,最后发现是设置里选错了坐标系,你说冤不冤。
行了,关于如何提高定位精度,大概就聊这么多,如果你只是普通用户,打开多系统定位、别把手机塞在金属盒子里、尽量在开阔地方用,如果你是开发者或者搞集成的,那差分、融合、后处理这几条路,按需选就行。
发表评论
暂时没有评论,来抢沙发吧~