异地违章怎么处理?别慌,老司机手把手教你搞定
0
2026-10-12

说到车辆定位,很多人第一反应是“不就是手机上那个小蓝点吗”,没错,但那个小蓝点背后,其实是一整套从天上到地上的配合,今天我就用费曼学习法的思路——把自己当成一个完全不懂的人,试着把“如何给车辆定位系统”这件事说明白,我会尽量说人话,偶尔带点我自己的困惑和吐槽,这样你读起来可能更轻松些。
先扔个结论:车辆定位系统不是单一的某个设备,而是一组技术的组合拳,核心要解决三个问题:我在哪、我朝哪、我动了多快,听起来简单,但你想想,车在隧道里、在高架下、在密集的楼宇之间,信号说没就没,这时候系统还能不能告诉你位置?这就涉及不同的定位手段和融合策略了。
我一开始也以为只有GPS,后来才发现,根据不同场景和精度要求,常用的至少有下面这几类:
你看,没有哪个能通吃所有场景,所以实际的车载定位系统,基本都是多传感器融合,我打个比方:卫星定位像是一个视力很好但偶尔会失明的人,惯性导航像是一个闭着眼也能走但会越走越偏的人,两个人互相扶着走,就靠谱多了。
假设你现在有一辆普通家用车,想自己搞一套定位,或者你想理解原厂是怎么做的,我按从简单到复杂的顺序说。
这是最省事的,买个蓝牙GPS接收器,或者直接用手机,手机里有GNSS芯片,配合地图App(比如高德、百度)就能显示位置,但缺点很明显:手机定位在隧道里会飘,而且你不可能把手机一直粘在车上,后装OBD接口的定位器稍微好点,能读车辆数据,但精度还是民用级,适合只是想知道“车大概在哪个路口”的场景。
这是目前大多数原厂车机采用的方案,一个GNSS天线(通常藏在车顶鲨鱼鳍里),一个IMU(惯性测量单元,可能藏在仪表台下面),当卫星信号好时,用GNSS校准IMU;当进入隧道,GNSS丢了,IMU接着推算,几十秒内误差还能接受,出了隧道,GNSS重新锁定,再把IMU的漂移纠正回来,这个方案成本可控,精度在开阔地能到2-5米,隧道里短时间能保持10米以内。
我自己的车就是这样,进隧道前导航显示还有200米出隧道,出隧道后位置基本能接上,不会突然跳到辅路上,但如果你在隧道里开很久,比如那种几公里的长隧道,出来时还是会偏一点,需要几秒钟重新对齐。
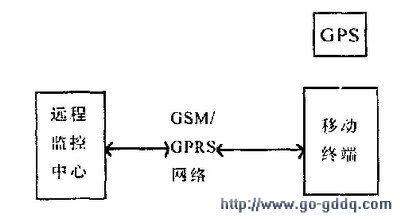
这属于自动驾驶级别的,RTK(实时动态差分)能把GNSS精度提高到厘米级,但需要基站或网络播发差分数据,再加上高精地图和视觉车道线匹配,即便在遮挡环境下也能保持车道级定位,成本嘛,一个RTK模块加上IMU,少说几千块,再加上地图授权费,不是普通车主会去折腾的。
下面这个表格帮你快速对比三种方案:
| 方案 | 典型精度 | 适用场景 | 成本 |
| 手机/后装GNSS | 5-15米 | 普通导航、找车 | 几十到几百元 |
| GNSS+IMU组合 | 2-5米(开阔),隧道内10米内 | 原厂车机、车队管理 | 千元级 |
| RTK+惯导+视觉 | 厘米级 | 自动驾驶、高精地图采集 | 万元级以上 |
第一,天线位置很重要,GNSS天线要尽量看到天空,不要贴在金属膜下面,我见过有人把天线藏在仪表台里,结果信号弱到一直漂移,最好放在车顶或者前挡风玻璃靠近后视镜的位置。
第二,IMU需要标定,你随便买个IMU模块,不标定的话,零偏和尺度因子误差会让位置几分钟就飞了,一般需要用转台或者已知轨迹来标定,如果不想折腾,买那种出厂已标定的组合导航模块。
第三,数据融合算法是灵魂,最简单的用卡尔曼滤波,把GNSS和IMU的数据按噪声权重融合,但实际中还要考虑车辆运动学约束——比如车不能横向平移,只能沿车头方向前进(除非漂移),加上这个约束,定位会稳很多。
第四,别忘了时间同步,GNSS和IMU的时间戳要对齐,否则融合出来是错的,通常用PPS(秒脉冲)来同步。
第五,测试要跑各种路况,城市高楼区、林荫道、高架桥下、地下环道、长隧道,我见过一个团队只在郊区测,结果进城就傻眼了。
如果你只是想知道“我的车停在哪个商场车库”,那用手机蓝牙找车或者后装一个4G定位器就够了,几十块钱的事,如果你要做车队管理,需要看轨迹、查停留,那GNSS+IMU的组合模块加上4G回传是标配,如果你在搞自动驾驶或者农机导航,那必须上RTK和惯导,而且得认真做标定和融合。
别被那些“厘米级定位”的宣传忽悠了,厘米级需要基站、需要开阔天空、需要高精地图,在完全没信号的地下车库,再贵的模块也得靠惯性推算和Wi-Fi指纹,技术没有银弹,只有取舍。
好了,关于如何给车辆定位系统,我大概就想到这些,如果你真的动手做,可能会遇到我没想到的坑——比如电磁干扰、温度漂移、多路径效应,那时候你再来翻翻这篇文章,或许能少走点弯路。
发表评论
暂时没有评论,来抢沙发吧~